- English
- Español
- Português
- русский
- Français
- 日本語
- Deutsch
- tiếng Việt
- Italiano
- Nederlands
- ภาษาไทย
- Polski
- 한국어
- Svenska
- magyar
- Malay
- বাংলা ভাষার
- Dansk
- Suomi
- हिन्दी
- Pilipino
- Türkçe
- Gaeilge
- العربية
- Indonesia
- Norsk
- تمل
- český
- ελληνικά
- український
- Javanese
- فارسی
- தமிழ்
- తెలుగు
- नेपाली
- Burmese
- български
- ລາວ
- Latine
- Қазақша
- Euskal
- Azərbaycan
- Slovenský jazyk
- Македонски
- Lietuvos
- Eesti Keel
- Română
- Slovenski
- मराठी
- Srpski језик
Apa yang Membuat Robot Anjing Cocok untuk Operasi Industri yang Kompleks?
A Robot Anjingdirancang untuk melampaui keterbatasan robot bergerak beroda konvensional ketika tugas industri melibatkan tangga, lereng, tanah tidak rata, lorong sempit, puing-puing, terowongan, atau medan sulit lainnya. Nilainya berasal dari kombinasi mobilitas hewan berkaki empat, navigasi otonom, persepsi lingkungan, penginderaan khusus tugas, peralatan modular, dan pengoperasian berkelanjutan. Namun bagi pengguna industri, mobilitas saja tidak cukup. Platform praktis juga perlu mendukung pergerakan yang stabil, pengumpulan data, integrasi peralatan, manajemen baterai, pemeliharaan, dan pengoperasian dalam kondisi lingkungan yang ditentukan. Hal ini menjadikan arsitektur platform dan perencanaan aplikasi penting bagi keberhasilan penerapan di seluruh inspeksi, pemantauan infrastruktur, manufaktur cerdas, dukungan darurat, dan skenario pengoperasian profesional lainnya.
Daftar isi
Klik bagian untuk melompat langsung ke diskusi teknis terkait.
- 1. Apa Definisi Robot Industri Berkaki Empat?
- 2. Apa yang Membuat Mobilitas Berkaki Berguna di Medan Sulit?
- 3. Fungsi Otonom Apa yang Meningkatkan Operasi Industri?
- 4. Peran Apa yang Dimainkan Persepsi Multi-Sensor?
- 5. Tugas Inspeksi Apa yang Dapat Didukung Platform Berkaki Empat?
- 6. Peralatan Modular Apa yang Dapat Ditambahkan ke Platform?
- 7. Untuk Kondisi Apa Platform Harus Dirancang?
- 8. Bagaimana Robot Berkaki Empat Mengurangi Paparan pada Area Kerja yang Sulit?
- 9. Bagaimana Seharusnya Peralatan dan Sensor Diintegrasikan?
- 10. Apa yang Harus Dievaluasi Pembeli Sebelum Memilih Platform?
- 11. Seperti Apa Proses Penerapan Terstruktur?
- 12. Bagaimana Arah Masa Depan Robotika Industri Berkaki Empat?
- 13. Pertanyaan yang Sering Diajukan
Apa yang Mendefinisikan Robot Industri Berkaki Empat?
Robot berkaki empat industri adalah platform robot seluler yang dibangun berdasarkan gerakan kaki, bukan roda atau lintasan. Struktur berkaki empatnya memungkinkannya untuk menegosiasikan perubahan ketinggian dan permukaan tanah yang tidak teratur sambil membawa sensor, peralatan komunikasi, perangkat keras komputasi, dan peralatan khusus aplikasi lainnya.
Ciri khasnya bukan sekadar penampilan empat kaki. Nilai platform berkaki empat berasal dari koordinasi antara penggerak, persepsi, kendali, tenaga, struktur, dan peralatan tugas. Robot perlu memahami lingkungan sekitarnya, menyesuaikan pergerakannya, menjaga keseimbangan, dan menjalankan rutinitas pengoperasian yang ditentukan.
Desain berorientasi sistem ini memisahkan platform industri berkaki empat dari mesin sederhana yang dikendalikan dari jarak jauh. Platform profesional dapat mendukung perencanaan rute otonom, penghindaran rintangan, pengumpulan data, pemantauan peralatan, dan rutinitas patroli berulang. Fungsi-fungsi ini memungkinkan robot untuk berpartisipasi dalam alur kerja operasional yang lebih luas daripada hanya bertindak sebagai kamera ponsel.
Mobilitas Berkaki Gerakan berkaki empat memungkinkan platform untuk melewati tangga, lereng, celah, lantai tidak rata, tanah gembur, dan perubahan medan lainnya.
Navigasi Cerdas Persepsi, perencanaan jalur, penentuan posisi, dan penghindaran rintangan dapat mendukung pergerakan yang lebih otonom melalui lingkungan yang kompleks.
Platform yang Dapat Diperluas Sensor dan peralatan modular dapat mengadaptasi basis robot yang sama untuk berbagai tugas inspeksi, pemantauan, dan industri.
Mengapa mobilitas berkaki empat mengubah otomasi industri
Robot beroda tradisional bekerja paling baik pada permukaan yang relatif dapat diprediksi. Efisiensinya dapat menurun ketika tangga, parit, material lepas, ambang batas yang ditinggikan, atau medan yang tidak rata mengganggu rute. Sistem terlacak dapat menangani beberapa permukaan yang menantang, namun sistem ini juga memiliki keterbatasan dalam ruang sempit dan ketika lingkungan sering mengalami perubahan ketinggian.
Gerakan kaki mendekati masalah secara berbeda. Setiap kaki dapat dikontrol secara individual sehingga memungkinkan robot menempatkan kakinya sesuai dengan medan. Ini memberikan lebih banyak pilihan untuk menjaga keseimbangan saat bergerak melalui lingkungan yang tidak teratur.
Untuk aplikasi industri, manfaat praktisnya adalah akses. Robot yang dapat bergerak melalui lebih banyak jenis medan berpotensi mencapai titik inspeksi, area peralatan, terowongan, bengkel, dan lokasi lain di mana platform seluler konvensional mungkin memerlukan infrastruktur tambahan.
- Gerakan berkaki empat mendukung perubahan ketinggian dan permukaan tanah yang tidak rata.
- Navigasi otonom dapat mengurangi kebutuhan akan kemudi manual terus menerus.
- Sensor memberikan informasi lingkungan untuk tugas pergerakan dan inspeksi.
- Antarmuka modular memungkinkan peralatan berbeda dipasang untuk aplikasi berbeda.
- Pengumpulan data digital dapat menghubungkan operasi lapangan dengan analisis selanjutnya.
Prinsip intiHewan berkaki empat industri harus dievaluasi sebagai sistem operasi seluler yang lengkap. Mobilitas itu penting, namun persepsi, kontrol, integrasi peralatan, daya, dan fungsi data menentukan seberapa berguna mobilitas tersebut.
Apa yang Membuat Mobilitas Berkaki Berguna di Medan Sulit?
Medan yang sulit adalah salah satu area penerapan paling jelas untuk robotika berkaki empat. Lokasi industri dapat berupa tangga, landai, parit, jalan sempit, puing-puing, area berlumpur, lantai tidak rata, dan perubahan ketinggian permukaan. Platform yang dirancang hanya untuk lantai datar mungkin memerlukan infrastruktur tambahan atau mungkin tidak dapat menjangkau area tertentu.
Robot berkaki empat dapat menempatkan dan mengangkat kakinya secara individual, sehingga memungkinkannya menyesuaikan postur tubuhnya seiring perubahan medan. Hal ini dapat mendukung pergerakan pada lereng, tangga, celah, dan permukaan tidak beraturan sekaligus menjaga hubungan yang lebih stabil antara platform dan tanah.
Tangga dan ketinggian berubah
Tangga adalah contoh sederhana medan yang dapat menantang platform beroda. Setiap roda harus menjaga kontak yang sesuai dengan permukaan, sementara robot harus mengatasi perubahan vertikal yang berulang. Platform berkaki dapat mengangkat masing-masing kaki dan menyesuaikan posturnya untuk berpindah antar langkah.
Kemampuan pastinya masih bergantung pada desain robot, geometri langkah, sistem kendali, dan kondisi lingkungan. Poin teknik yang penting adalah bahwa struktur berkaki memberikan opsi pergerakan tambahan yang tidak dimiliki roda.
Lereng dan permukaan tidak rata
Lingkungan industri sering kali mencakup beton miring, kerikil, tanah gembur, tanah berlumpur, saluran drainase, atau permukaan transisi. Platform berkaki empat dapat menyesuaikan posisi kaki dan sikap tubuhnya seiring perubahan medan.
Pengoperasian yang stabil bergantung pada kombinasi desain mekanis, persepsi, kontrol gaya berjalan, traksi, dan algoritma keseimbangan. Kaki memberikan kemampuan gerakan fisik, sedangkan sistem kendali menentukan bagaimana kemampuan tersebut digunakan.
Ruang sempit dan berantakan
Terowongan industri, bengkel, koridor pipa, dan area pemeliharaan mungkin memiliki hambatan yang membatasi rute yang tersedia. Platform berkaki empat yang ringkas dapat bernavigasi melalui beberapa ruang ini tanpa memerlukan permukaan berkendara datar yang terus menerus.
| Kondisi Medan | Tantangan bagi Platform Seluler Konvensional | Keunggulan Desain Berkaki Empat |
|---|---|---|
| Tangga | Perubahan vertikal dapat mengganggu kontak roda dan gerak maju | Masing-masing kaki dapat diangkat dan diposisikan pada ketinggian yang berbeda |
| Lereng Curam | Berkurangnya traksi dan terbatasnya penyesuaian tubuh dapat mempengaruhi pergerakan | Posisi kaki dan postur tubuh dapat diatur saat melakukan gerakan |
| Puing | Permukaan kontak yang tidak teratur dapat membuat pergerakan roda menjadi tidak stabil | Penempatan kaki individu memberikan lebih banyak pilihan untuk mengatasi rintangan |
| Tanah Berlumpur | Traksi roda atau track dapat bervariasi pada permukaan lunak | Penempatan kaki dapat beradaptasi dengan perubahan kondisi kontak |
| Kesenjangan dan Selokan | Sistem beroda mungkin memerlukan jembatan atau jalan memutar | Gerakan kaki dapat bernavigasi di sekitar atau melewati fitur medan yang dipilih |
Keseimbangan sama pentingnya dengan pergerakan
Mampu melewati medan yang sulit saja tidak cukup. Platform perlu menjaga keseimbangan saat membawa sensor dan peralatan. Perubahan ketinggian tanah secara tiba-tiba dapat mempengaruhi pusat gravitasi robot dan distribusi beban.
Oleh karena itu, sistem kendali perlu mengoordinasikan gaya berjalan, postur, umpan balik sensor, dan kecepatan gerakan. Fungsi anti-guncangan dan anti-tip dapat membantu menjaga kestabilan pengoperasian dalam lingkup pengoperasian yang ditentukan.
Hal ini sangat relevan ketika robot membawa kamera atau peralatan pengukuran. Pergerakan yang berlebihan dapat menurunkan kualitas data yang dikumpulkan meskipun robot itu sendiri dalam keadaan tegak.
Fungsi Otonom Apa yang Meningkatkan Operasi Industri?
Robotika industri menjadi lebih berguna ketika platform dapat melakukan tugas yang berulang tanpa memerlukan kemudi manual yang konstan. Fungsi otonom dapat mengurangi beban kerja operator sekaligus membuat pergerakan dan pengumpulan data menjadi lebih terstruktur.
Platform berkaki empat modern dapat menggabungkan persepsi lingkungan, penentuan posisi, perencanaan rute, penghindaran rintangan, pelaksanaan tugas, dan perekaman data. Tingkat otonomi bergantung pada arsitektur robot, sensor, perangkat lunak, kondisi komunikasi, dan lingkungan pengoperasian.
Persepsi lingkungan
Sebelum mobile robot dapat bernavigasi secara mandiri, diperlukan informasi tentang lingkungan di sekitarnya. Sensor dapat mengidentifikasi hambatan, perubahan medan, rute terbuka, dan fitur relevan lainnya.
Data persepsi kemudian digunakan oleh sistem navigasi untuk menentukan bagaimana robot harus bergerak. Dalam lingkungan yang terus berubah, proses ini mungkin perlu dijalankan secara terus-menerus dan tidak hanya didasarkan pada peta yang tetap.
Perencanaan jalur dan penghindaran rintangan
Perencanaan jalur menentukan bagaimana robot dapat melakukan perjalanan antara titik-titik yang ditentukan. Penghindaran rintangan membantunya menyesuaikan diri ketika suatu objek menghalangi rute yang direncanakan atau ketika kondisi lingkungan berubah.
Untuk inspeksi industri, hal ini dapat mendukung rute berulang di sekitar peralatan, melalui fasilitas, atau antar titik inspeksi yang ditentukan. Operator dapat lebih fokus pada hasil pemeriksaan dibandingkan mengontrol setiap pergerakan secara manual.
Penjadwalan tugas dan pengumpulan data
Rutinitas inspeksi otonom dapat menggabungkan gerakan dengan penginderaan. Robot dapat melakukan perjalanan ke lokasi yang ditentukan, mengumpulkan gambar atau pembacaan sensor, mencatat hasilnya, dan kemudian melanjutkan ke lokasi berikutnya.
Hal ini menciptakan alur kerja digital yang menghubungkan pergerakan robot dan informasi yang dikumpulkan. Daripada hanya menghasilkan aliran video, sistem dapat membuat catatan terstruktur dari hasil pemeriksaan.
Melihat
Sensor mengumpulkan informasi tentang medan, rintangan, peralatan, dan kondisi sekitar.
Rencana
Sistem navigasi menentukan rute yang sesuai berdasarkan ruang yang tersedia dan kebutuhan tugas.
Bertindak
Kaki dan sistem kontrol mengoordinasikan gerakan sekaligus beradaptasi dengan perubahan lingkungan.
Catatan
Gambar inspeksi, pengukuran sensor, dan informasi pengoperasian dapat disimpan untuk analisis lebih lanjut.
Otonomi harus disesuaikan dengan lingkungan
Pengoperasian yang otonom tidak berarti bahwa setiap lingkungan industri harus sepenuhnya tanpa pengawasan. Beberapa lingkungan memerlukan pengawasan tertentu, intervensi jarak jauh, atau konfirmasi operator sebelum melakukan tugas tertentu.
Pendekatan yang lebih praktis adalah dengan mengidentifikasi bagian mana dari alur kerja yang dapat diotomatisasi dengan andal dan bagian mana yang masih berguna untuk pengambilan keputusan oleh manusia. Navigasi, pengumpulan data berulang, dan pelaksanaan rute rutin merupakan kandidat kuat untuk otomatisasi, sementara temuan yang tidak biasa mungkin memerlukan penilaian manusia tambahan.
Peran Apa yang Dimainkan Persepsi Multi-Sensor?
Persepsi memberi robot seluler informasi yang dibutuhkan untuk memahami lingkungannya dan melakukan tugas spesifik aplikasi. Sebuah sensor tunggal jarang memberikan semua jenis informasi yang diperlukan untuk operasi industri.
Kamera visual dapat memberikan gambar yang detail. Sensor termal dapat mendeteksi perbedaan suhu. Sensor jarak dapat membantu robot memahami geometri sekitarnya. Sensor lain dapat mendukung lokalisasi, pengukuran lingkungan, atau inspeksi khusus peralatan.
Penginderaan visual
Kamera definisi tinggi dapat menangkap gambar dan video untuk observasi peralatan, pemeriksaan infrastruktur, pemantauan fasilitas, dan dokumentasi. Data visual sering kali menjadi titik awal inspeksi karena operator dapat meninjau langsung tampilan komponen dan permukaan.
Penginderaan termal
Pencitraan termal dapat mengidentifikasi variasi suhu yang mungkin tidak terlihat jelas pada gambar cahaya tampak. Hal ini dapat berguna di sekitar peralatan listrik, mesin, sistem tenaga, dan aset lainnya di mana pola panas yang tidak normal dapat mengindikasikan suatu kondisi yang memerlukan evaluasi lebih lanjut.
Persepsi spasial
Informasi jarak dan kedalaman dapat membantu robot memahami rintangan, koridor, tangga, dan fitur lingkungan lainnya. Ini mendukung navigasi dan juga dapat berkontribusi pada pemetaan dan dokumentasi spasial.
| Kategori Sensor | Informasi Utama | Potensi Peran Industri |
|---|---|---|
| Kamera Cahaya Tampak | Gambar dan video | Inspeksi visual, dokumentasi, observasi peralatan |
| Kamera Termal | Pola suhu | Pemeriksaan kondisi termal dan identifikasi panas abnormal |
| Sensor Kedalaman atau Jangkauan | Hubungan jarak dan spasial | Navigasi, penghindaran rintangan, dan pemetaan lingkungan |
| Sensor Lingkungan | Pengukuran lingkungan yang ditentukan | Pemantauan lokasi dan pengumpulan data khusus aplikasi |
Mengapa fusi sensor penting
Fusi sensor menggabungkan informasi dari berbagai sumber penginderaan untuk menciptakan representasi lingkungan yang lebih lengkap. Kamera dapat mengenali penampakan suatu objek, sedangkan sensor kedalaman memberikan jarak dan posisinya.
Informasi termal kemudian dapat menambahkan lapisan lain dengan menunjukkan apakah objek tersebut memiliki pola suhu yang tidak biasa. Menggabungkan sumber-sumber ini dapat membuat inspeksi dan navigasi menjadi lebih informatif dibandingkan hanya mengandalkan satu sensor saja.
Pilihan muatan tergantung pada tugasnya
Lebih banyak sensor tidak berarti sistem yang lebih baik. Setiap komponen tambahan menambah bobot, kebutuhan daya, kendala pemasangan, tuntutan pemrosesan data, dan pertimbangan pemeliharaan.
Pendekatan yang tepat adalah dengan memilih hanya informasi yang diperlukan untuk tugas yang ditentukan. Platform inspeksi visual mungkin tidak memerlukan banyak koleksi sensor lingkungan, sementara proyek pemantauan industri mungkin memerlukan beberapa tipe data untuk menghasilkan hasil yang berguna.
Tugas Inspeksi Apa yang Dapat Didukung Platform Berkaki Empat?
Inspeksi adalah salah satu aplikasi industri paling praktis untuk robot berkaki empat karena platform dapat bergerak melalui lokasi yang mungkin tidak nyaman bagi manusia atau sulit bagi mesin beroda.
Robot dapat mengikuti rute yang ditentukan, berhenti di titik inspeksi, mengumpulkan gambar atau data sensor, dan mengembalikan informasi ke sistem analisis. Hal ini menciptakan alur kerja inspeksi berulang yang dapat dijadwalkan sesuai dengan kebutuhan pengoperasian fasilitas.
Inspeksi pabrik dan bengkel
Dalam lingkungan manufaktur, peralatan sering kali didistribusikan ke seluruh fasilitas besar. Beberapa area mungkin meninggi, sempit, atau terpisah karena perubahan ketinggian lantai.
Platform berkaki empat dapat menavigasi bagian fasilitas tertentu dan mengumpulkan informasi visual dari mesin, saluran pipa, lemari listrik, area struktural, dan aset tertentu lainnya.
Pemantauan daya dan peralatan
Sensor termal dan visual dapat digabungkan untuk inspeksi peralatan jika perbedaan suhu relevan. Robot dapat mengumpulkan gambar di lokasi yang telah ditentukan dan membandingkan hasil saat ini dengan catatan sejarah.
Inspeksi terowongan dan area terbatas
Terowongan, koridor pipa, dan area sempit lainnya dapat menimbulkan tantangan akses. Robot seluler kompak dapat memasuki ruang tersebut sambil membawa kamera, penerangan, atau sensor lain yang sesuai untuk tugas inspeksi.
Pengamatan infrastruktur
Aset infrastruktur sering kali memerlukan pemeriksaan berulang di area serupa. Rute robot yang dapat diulang dapat membantu menstandarkan pengumpulan gambar dan memberikan urutan pengoperasian yang konsisten.
- Inspeksi rutin:Ikuti rute yang telah ditentukan sebelumnya dan kumpulkan data visual atau sensor berulang.
- Pemantauan peralatan:Gabungkan informasi visual dan termal untuk penilaian kondisi.
- Pengamatan struktural:Ambil gambar permukaan, sambungan, pipa, dan aset fisik tertentu lainnya.
- Dokumentasi data:Buat catatan inspeksi yang diberi stempel waktu untuk perbandingan dan analisis nanti.
Keuntungan inspeksiOtomatisasi yang paling berguna bukan sekadar mengganti rute inspeksi berjalan kaki. Ini menciptakan siklus berulang yang menghubungkan pergerakan, penginderaan, perekaman data, dan analisis selanjutnya.
Data inspeksi harus terstruktur
Koleksi gambar yang banyak belum tentu berguna. Sistem harus mengaitkan data dengan lokasi, peralatan, rute, atau titik inspeksi tertentu sehingga operator dapat memahami dari mana setiap observasi berasal.
Ketika sistem inspeksi robotik digabungkan dengan perangkat lunak yang sesuai, informasi yang dihasilkan dapat mendukung analisis tren, perencanaan pemeliharaan, dan inspeksi lanjutan. Alur kerja yang tepat tergantung pada fasilitas dan informasi yang dibutuhkan.
Peralatan Modular Apa yang Dapat Ditambahkan ke Platform?
Modularitas memungkinkan satu platform robot untuk mendukung tugas yang berbeda dengan mengubah atau menambah peralatan. Hal ini sangat berguna dalam lingkungan industri di mana beberapa jenis inspeksi dan pemantauan mungkin diperlukan.
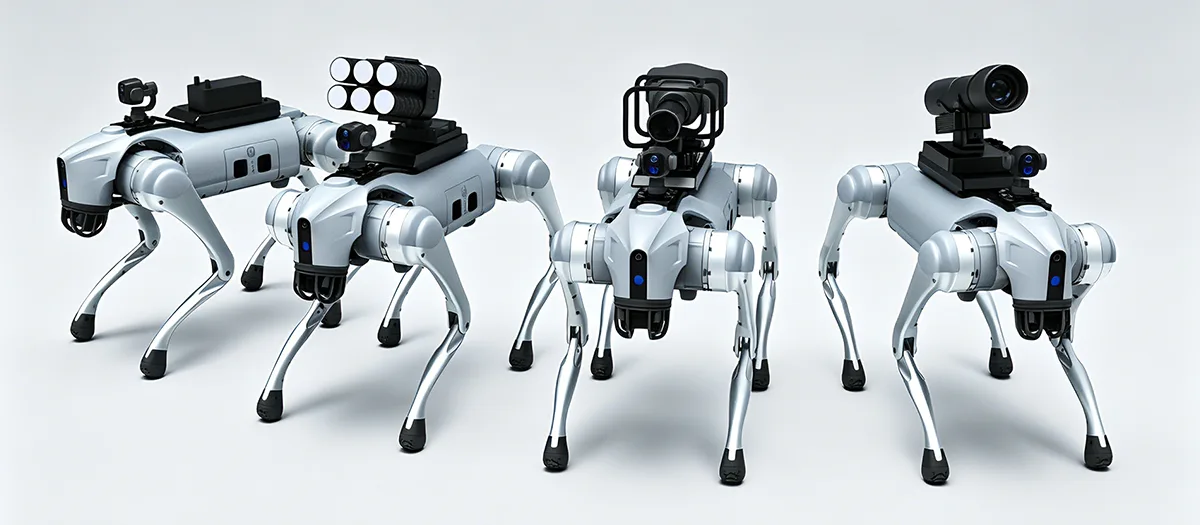
Peralatan yang memungkinkan mencakup kamera cahaya tampak, sistem pencitraan termal, detektor gas, unit penerangan, perangkat komunikasi, sensor lingkungan, dan modul khusus tugas lainnya. Konfigurasi pastinya bergantung pada kapasitas beban robot, sistem kelistrikan, antarmuka pemasangan, dan kondisi pengoperasian.
Peralatan inspeksi
Kamera dan sistem pencitraan termal dapat mengubah robot menjadi platform inspeksi bergerak. Kamera visual dapat mendokumentasikan kondisi fisik, sedangkan sensor termal dapat memberikan informasi tambahan tentang distribusi panas.
Peralatan lingkungan
Sensor gas dan lingkungan memungkinkan robot mengumpulkan pengukuran dari area yang mungkin tidak nyaman untuk akses manual. Hal ini dapat mendukung pemantauan alur kerja di fasilitas industri, terowongan, bengkel, dan lingkungan tertentu lainnya.
Peralatan penerangan dan komunikasi
Modul pencahayaan dapat meningkatkan kualitas gambar di area gelap dan mendukung pengoperasian di lokasi dengan pencahayaan terbatas. Peralatan komunikasi dapat memungkinkan operator untuk bertukar informasi dengan personel di area operasi.
Modul Visual Menangkap gambar dan video untuk inspeksi visual, dokumentasi, dan observasi peralatan.
Modul Termal Memberikan informasi terkait suhu untuk melengkapi inspeksi visual konvensional.
Modul Lingkungan Mengumpulkan gas, udara, atau pengukuran lingkungan lainnya yang ditentukan sesuai dengan aplikasi.
Modularitas harus memiliki antarmuka yang ditentukan
Sistem modular hanya praktis jika peralatan dapat dipasang tanpa menimbulkan masalah kompatibilitas yang tidak perlu. Titik pemasangan, sambungan listrik, antarmuka data, dimensi fisik, dan batas berat harus ditentukan dengan jelas.
Antarmuka standar dapat menyederhanakan perubahan antar konfigurasi peralatan. Pada saat yang sama, proyek khusus mungkin memerlukan braket, rumah, atau pengaturan daya khusus ketika antarmuka standar tidak memenuhi persyaratan aplikasi.
Kekuatan dan bobot harus dipertimbangkan bersama
Setiap modul yang ditambahkan mengubah konfigurasi pengoperasian secara lengkap. Sensor yang lebih berat meningkatkan beban yang diangkut oleh kaki dan sistem penggerak. Perangkat elektronik tambahan dapat meningkatkan konsumsi listrik. Perumahan yang lebih besar dapat mempengaruhi pusat gravitasi atau membatasi pergerakan robot.
Oleh karena itu, desain modular berfungsi paling baik bila robot dikembangkan dengan perhatian yang cukup terhadap hubungan mekanis dan elektrik antara platform dasar dan peralatannya.
Untuk Kondisi Apa Platform Harus Dirancang?
Lingkungan industri sangat bervariasi. Lantai bengkel menghadirkan tantangan yang berbeda dari area konstruksi luar ruangan, sementara terowongan menghadirkan kendala yang berbeda dari lokasi industri terbuka.
Sebelum memilih atau mengembangkan platform robot, kondisi lingkungan harus didefinisikan dengan jelas. Kondisi ini memengaruhi struktur, sensor, algoritme pergerakan, penyegelan, perilaku baterai, dan persyaratan perawatan.
Hujan dan kelembapan
Lingkungan luar ruangan dapat membuat peralatan robotik terkena hujan, percikan air, dan kelembapan tinggi. Tingkat perlindungan yang sesuai bergantung pada desain platform dan lingkungan pengoperasian yang diinginkan.
Kelembapan juga dapat mempengaruhi sensor dan konektor. Untuk pengoperasian berulang di luar ruangan, komponen-komponen ini harus dipertimbangkan selama desain mekanis dan kelistrikan daripada diperlakukan sebagai detail sekunder.
Debu dan material lepas
Lokasi industri dapat mengandung debu, pasir, serpihan, atau materi partikulat lainnya. Bahan-bahan tersebut dapat memasuki mekanisme bergerak atau mempengaruhi visibilitas sensor.
Oleh karena itu, perlindungan, prosedur pembersihan, akses pemeliharaan, dan pemilihan komponen harus mencerminkan kondisi lokasi sebenarnya.
Suhu
Performa baterai, elektronik, sensor, dan material mekanis dapat merespons perubahan suhu secara berbeda. Platform yang ditujukan untuk kondisi suhu yang luas harus dievaluasi berdasarkan kisaran aktual yang diharapkan selama pengoperasian.
Getaran dan dampak
Gerakan kaki menciptakan gerakan mekanis yang berulang, sedangkan medan yang kasar dapat menimbulkan guncangan tambahan. Oleh karena itu, sensor sensitif dan peralatan elektronik memerlukan pemasangan dan perlindungan yang sesuai.
| Faktor Lingkungan | Potensi Efek | Pertimbangan Desain |
|---|---|---|
| kelembaban | Dapat mempengaruhi konektor, elektronik, dan sensor | Prosedur penutupan, penyegelan, dan pemeliharaan yang sesuai |
| Debu | Dapat memasuki area mekanik atau elektronik | Perlindungan, akses pembersihan, dan pemilihan komponen yang sesuai |
| Suhu | Dapat mempengaruhi perilaku baterai dan elektronik | Jangkauan pengoperasian yang ditentukan dan evaluasi lingkungan yang relevan |
| Getaran | Dapat mempengaruhi data sensor dan komponen mekanis | Pemasangan yang sesuai, desain struktural, dan evaluasi getaran |
| Dampak | Dapat memberi tekanan pada kaki, rumah, dudukan, dan elektronik | Perlindungan dan validasi struktural dalam kondisi yang ditentukan |
Lingkungan menentukan konfigurasi yang tepat
Tidak ada konfigurasi universal yang ideal untuk setiap lokasi industri. Lingkungan pengoperasian harus didokumentasikan sebelum robot dipilih.
Informasi yang berguna dapat mencakup pengoperasian di dalam atau di luar ruangan, jenis permukaan, kisaran suhu, keberadaan debu atau kelembapan, lebar koridor, dimensi tangga, hambatan yang diperkirakan, muatan yang diperlukan, dan kondisi komunikasi.
Bagaimana Robot Berkaki Empat Dapat Mengurangi Paparan pada Area Kerja yang Sulit?
Salah satu penerapan penting robotika industri adalah mengurangi kebutuhan orang untuk memasuki lokasi yang sulit diakses, tidak nyaman, atau tidak cocok untuk pemeriksaan manual rutin.
Robot bergerak dapat membawa kamera dan sensor ke area tertentu sementara operator tetap berada pada posisi kendali yang lebih nyaman. Hal ini dapat mendukung inspeksi dan pengumpulan data tanpa memerlukan personel untuk mengikuti setiap rute inspeksi secara fisik.
Mengurangi paparan rutin
Beberapa tugas industri melibatkan pergerakan berulang-ulang melalui lingkungan yang panas, berdebu, basah, bising, sempit, atau sulit. Penggunaan platform seluler untuk pengumpulan data rutin dapat mengurangi frekuensi personel harus memasuki area tersebut.
Robot tidak menghilangkan semua kebutuhan akan campur tangan manusia. Pemeliharaan, temuan yang tidak biasa, perbaikan, dan tugas di luar kemampuan robot mungkin masih memerlukan personel terlatih. Tujuannya adalah untuk memindahkan aktivitas inspeksi dan pemantauan yang tepat ke dalam model operasi yang lebih terkendali.
Observasi dan komunikasi jarak jauh
Modul kamera dan komunikasi dapat memberikan informasi kepada operator dari lapangan tanpa mengharuskan mereka berdiri di samping peralatan yang sedang diperiksa.
Bagi tim pemeliharaan, hal ini dapat berguna selama pemeriksaan awal. Robot dapat mengumpulkan informasi visual terlebih dahulu, sehingga teknisi dapat menentukan jenis pekerjaan lanjutan yang mungkin diperlukan sebelum memasuki area tersebut.
Pengurangan risiko tergantung pada desain sistem
Robot tidak secara otomatis aman hanya karena jaraknya jauh. Sistem yang lengkap memerlukan navigasi yang tepat, penghindaran rintangan, komunikasi, prosedur darurat, praktik pemeliharaan, dan batasan pengoperasian.
Oleh karena itu, robot harus diperlakukan sebagai alat teknik dengan kemampuan tertentu, bukan sebagai pengganti pekerjaan manusia secara universal.
- Tentukan tugas mana yang dapat dilakukan dari jarak jauh.
- Tetapkan batas pengoperasian yang aman untuk robot.
- Menyediakan fungsi komunikasi dan kontrol darurat yang sesuai.
- Jaga sensor dan komponen mekanis sesuai dengan kondisi pengoperasian.
- Jaga agar intervensi manusia tetap tersedia untuk situasi di luar kemampuan robot yang ditentukan.
Bagaimana Seharusnya Peralatan dan Sensor Diintegrasikan?
Integrasi peralatan menentukan apakah robot dapat melakukan tugas yang dimaksudkan tanpa mengorbankan mobilitas, keseimbangan, ketersediaan daya, atau kualitas data. Sensor yang berfungsi dengan baik di bangku mungkin memerlukan struktur pemasangan yang berbeda setelah dipasang pada platform berkaki empat yang bergerak.
Pemasangan mekanis
Titik pemasangan harus menopang peralatan dengan aman sekaligus menjaga akses yang memadai untuk pemasangan dan pemeliharaan. Lokasi peralatan juga penting karena dapat mempengaruhi pusat gravitasi dan pergerakan robot.
Untuk kamera dan sensor yang memerlukan pandangan stabil, sistem pemasangan juga harus mempertimbangkan pergerakan dan getaran. Peralatan tersebut memerlukan bidang pandang yang sesuai tanpa mengganggu kaki robot atau komponen lainnya.
Integrasi kelistrikan
Setiap modul yang ditambahkan menciptakan kebutuhan listrik. Kamera, sistem termal, modul komputasi, penerangan, peralatan komunikasi, dan sensor lingkungan mungkin memiliki persyaratan voltase dan arus yang berbeda.
Arsitektur daya perlu mengakomodasi beban-beban ini sambil menjaga kompatibilitas dengan baterai robot dan kontrol elektronik.
Integrasi data
Sistem robot modern dapat menghasilkan data gambar, sensor, dan navigasi dalam jumlah besar. Sistem harus mendefinisikan bagaimana informasi dikumpulkan, dikirim, disimpan, dan diproses.
Untuk aplikasi inspeksi, data idealnya harus tetap terhubung dengan informasi lokasi dan waktu sehingga analisis selanjutnya dapat mengidentifikasi dengan tepat di mana observasi tertentu dikumpulkan.
| Wilayah Integrasi | Pertanyaan Kunci | Potensi Dampak |
|---|---|---|
| Berat | Bisakah robot membawa paket peralatan lengkap? | Mempengaruhi mobilitas, keseimbangan, dan beban mekanis |
| Posisi | Dimana peralatan tersebut harus dipasang? | Dapat mempengaruhi pusat gravitasi, bidang pandang, dan pergerakan |
| Kekuatan | Input listrik apa yang diperlukan? | Mengubah persyaratan baterai dan manajemen daya |
| Data | Bagaimana informasi akan dikirimkan atau disimpan? | Menentukan arsitektur komunikasi dan pemrosesan |
| Pemeliharaan | Bisakah modul diakses dan diganti? | Mempengaruhi kemudahan servis dan kelangsungan pengoperasian |
Integrasi harus direncanakan sebelum penerapan
Perencanaan awal dapat mencegah masalah seperti sensor tersumbat, konektor tidak dapat diakses, kapasitas baterai tidak mencukupi, atau pemasangan peralatan tidak stabil.
Informasi teknis yang berguna mencakup dimensi peralatan, berat, konsumsi daya, spesifikasi konektor, antarmuka komunikasi, persyaratan pemasangan, suhu pengoperasian, dan paparan lingkungan yang diharapkan.
Setelah parameter ini diketahui, platform robot dapat dievaluasi sebagai sistem yang lengkap dan bukan sebagai robot dasar dengan peralatan yang ditambahkan setelahnya.
Apa yang Harus Dievaluasi Pembeli Sebelum Memilih Platform?
Memilih robot berkaki empat harus dimulai dengan aplikasinya, bukan dengan penampilan atau nomor kinerjanya. Platform yang secara teknis canggih mungkin masih tidak cocok jika platform tersebut tidak dapat menavigasi medan yang diperlukan, membawa peralatan yang diperlukan, beroperasi dalam kondisi yang diharapkan, atau menyediakan data yang diperlukan.
Mulailah dengan lingkungan
Dokumentasikan permukaan, lereng, tangga, koridor, rintangan, suhu, kelembapan, debu, dan karakteristik lingkungan lainnya. Faktor-faktor ini menentukan jenis mobilitas dan perlindungan yang dibutuhkan platform.
Tentukan tugas operasi
Identifikasi apakah robot akan melakukan inspeksi, pemantauan, pengumpulan data, transportasi, observasi peralatan, atau fungsi lain yang ditentukan. Tugas menentukan peralatan yang perlu dipasang.
Evaluasi mobilitas
Lihatlah lebih dari sekedar kemampuan berjalan. Pertimbangkan pendakian tangga, penanganan lereng, negosiasi rintangan, stabilitas, kecepatan pergerakan, kemampuan berbelok, dan kinerja pada kondisi permukaan aktual yang diharapkan di lokasi.
Periksa kapasitas dan integrasi muatan
Paket peralatan lengkap harus dievaluasi, termasuk kamera, sensor, perangkat komunikasi, struktur pemasangan, baterai, dan aksesori lainnya.
Tinjau fungsi otonom
Tentukan apakah sistem dapat mendukung perencanaan rute, penghindaran rintangan, penentuan posisi, pengumpulan data otomatis, penjadwalan tugas, dan pemantauan jarak jauh pada tingkat yang dibutuhkan oleh proyek.
- Medan:Permukaan, tangga, lereng, dan rintangan apa yang harus dilewati robot?
- Tugas:Tindakan fisik atau informasi apa yang harus diberikan robot?
- Muatan:Perlengkapan apa saja yang harus dibawa dan berapa beratnya?
- Kekuatan:Berapa gabungan kebutuhan listrik dari platform dan peralatan yang terpasang?
- Otonomi:Bagian mana dari alur kerja operasi yang memerlukan eksekusi otomatis?
- Lingkungan:Kondisi suhu, debu, kelembapan, getaran, atau benturan seperti apa yang diperkirakan terjadi?
- Pemeliharaan:Bagaimana sensor, baterai, kaki, dan komponen lainnya diperiksa dan diservis?
Prinsip seleksiPlatform terbaik belum tentu memiliki lembar spesifikasi terpanjang. Ini adalah perangkat yang karakteristik mobilitas, penginderaan, daya, integrasi peralatan, otonomi, dan pemeliharaannya sesuai dengan lingkungan pengoperasian sebenarnya.
Seperti Apa Proses Penerapan Terstruktur?
Proses penerapan terstruktur membantu mengubah konsep robotika umum menjadi sistem operasi dengan persyaratan teknis yang jelas. Hal ini sangat penting untuk aplikasi industri karena robot harus bekerja dengan lingkungan, peralatan, prosedur, dan sistem data yang ada.
- Tentukan skenario operasi:Catat tata letak lokasi, medan, kondisi lingkungan, rute operasi, dan tugas target.
- Identifikasi peralatan yang dibutuhkan:Tentukan kamera, sensor termal, perangkat lingkungan, unit pencahayaan, atau modul komunikasi mana yang diperlukan.
- Tetapkan parameter sistem:Konfirmasikan berat, dimensi, kebutuhan daya, antarmuka data, posisi pemasangan, dan akses pemeliharaan.
- Bangun rute operasi:Tentukan area, pos pemeriksaan, jalur navigasi, dan urutan inspeksi yang diperlukan oleh aplikasi.
- Validasi mobilitas:Evaluasi pergerakan di medan sebenarnya, termasuk tangga, lereng, rintangan, dan permukaan transisi.
- Validasi peralatan:Periksa kualitas gambar, pembacaan sensor, komunikasi, dan stabilitas peralatan selama pergerakan.
- Tetapkan prosedur operasi:Tentukan pengisian, pemeliharaan, tinjauan data, intervensi, dan prosedur darurat.
Pengujian situs itu penting
Uji laboratorium tidak dapat mereproduksi setiap karakteristik fasilitas nyata. Robot harus dievaluasi dalam kondisi pengoperasian yang representatif bila memungkinkan.
Pengujian lokasi dapat mengungkap detail yang sulit diidentifikasi selama pengembangan umum. Koridor mungkin lebih sempit dari yang diharapkan. Sebuah tangga mungkin memiliki ketinggian yang tidak biasa. Permukaan tertentu mungkin memberikan traksi yang lebih sedikit. Kondisi pencahayaan dapat mengurangi kinerja kamera.
Temuan ini kemudian dapat digunakan untuk menyesuaikan perencanaan rute, penempatan peralatan, konfigurasi sensor, atau prosedur pengoperasian.
Alur kerja data harus dirancang dengan robot
Otomatisasi inspeksi menghasilkan nilai hanya ketika informasi yang dikumpulkan dapat digunakan. Sistem yang berguna harus menentukan bagaimana gambar dan pembacaan sensor disimpan, bagaimana mereka dikaitkan dengan lokasi, bagaimana kelainan diidentifikasi, dan bagaimana operator meninjau hasilnya.
Untuk pemeriksaan berulang, catatan sejarah juga dapat menjadi dasar perbandingan. Robot dapat mengumpulkan data menggunakan rute dan sudut pandang yang serupa, membuat perubahan lebih mudah diidentifikasi seiring waktu.
Pemeliharaan harus menjadi bagian dari penerapan
Robot bergerak berisi komponen mekanik dan elektronik yang mengalami gerakan berulang-ulang. Kaki, sambungan, motor, sensor, konektor, baterai, dan rumah pelindung semuanya memerlukan perawatan yang tepat.
Oleh karena itu, inspeksi rutin harus dimasukkan dalam rencana pengoperasian sejak awal. Akses mudah ke komponen-komponen utama dan prosedur penggantian yang jelas dapat membuat pengoperasian jangka panjang menjadi lebih praktis.
Apa Arah Masa Depan Robotika Industri Berkaki Empat?
Perkembangan robotika industri berkaki empat bergerak menuju otonomi yang lebih besar, kesadaran lingkungan yang lebih baik, integrasi peralatan yang lebih kuat, dan perangkat lunak yang lebih spesifik untuk aplikasi. Arah utamanya tidak hanya membuat robot berjalan lebih baik, namun memungkinkan mereka melakukan alur kerja pengoperasian secara lengkap dengan lebih sedikit intervensi manual.
Pengoperasian yang lebih cerdas
Robot semakin diharapkan untuk menggabungkan persepsi dan gerakan alih-alih memperlakukan keduanya sebagai fungsi yang terpisah. Sebuah platform dapat menggunakan informasi lingkungan untuk memutuskan ke mana harus bergerak, bagaimana menghindari rintangan, dan ke mana harus melakukan suatu tugas.
Hal ini menciptakan hubungan yang lebih erat antara robot fisik dan perangkat lunak yang mengendalikannya. Hasilnya adalah pergerakan yang lebih adaptif di lingkungan yang tidak dapat diwakili sepenuhnya oleh rute yang tetap.
Inspeksi yang lebih cerdas
Ketika kamera dan sensor mengumpulkan lebih banyak informasi, analisis otomatis menjadi semakin berguna. Pengenalan berbasis AI dapat membantu mengidentifikasi kondisi visual yang telah ditentukan sebelumnya, mengatur gambar inspeksi, dan menyorot area yang memerlukan tinjauan tambahan.
Misalnya, suatu sistem dapat dirancang untuk mengenali anomali peralatan tertentu, perubahan permukaan, atau kondisi lain yang ditentukan oleh aplikasi. Operator manusia kemudian dapat fokus pada verifikasi dan pengambilan keputusan daripada meninjau setiap gambar dengan perhatian yang sama.
Modularitas yang lebih besar
Platform industri di masa depan kemungkinan besar akan mendukung kombinasi peralatan yang lebih luas. Basis robot tunggal dapat mengakomodasi berbagai sensor inspeksi, modul lingkungan, peralatan komunikasi, atau perangkat khusus tugas.
Hal ini memerlukan antarmuka mekanis dan elektrik yang lebih terstandarisasi namun tetap memungkinkan penyesuaian jika proyek khusus memerlukannya.
Integrasi dengan sistem informasi industri
Tahap selanjutnya dari robotika industri kemungkinan akan menghubungkan operasi fisik dengan sistem manajemen digital. Informasi yang dihasilkan robot dapat digabungkan dengan catatan peralatan, jadwal pemeliharaan, peta, riwayat inspeksi, dan data digital lainnya.
Hal ini memungkinkan robot menjadi bagian dari alur kerja industri yang lebih besar daripada berfungsi sebagai mesin yang terisolasi.
Otonomi Tinggi Lebih banyak tugas dapat dilakukan melalui navigasi otonom, perencanaan rute, penghindaran rintangan, dan operasi terjadwal.
Persepsi Lebih Baik Berbagai sensor dan analisis cerdas dapat memberikan informasi yang lebih kaya tentang peralatan dan lingkungan sekitar.
Integrasi Lebih Dalam Platform robotik dapat menghubungkan mobilitas, sensor, daya, data, dan perangkat lunak industri ke dalam alur kerja pengoperasian yang lebih lengkap.
Dari mesin seluler hingga platform operasi cerdas
Nilai jangka panjang robotika berkaki empat terletak pada kombinasi mobilitas fisik dan kecerdasan digital. Robot yang dapat berjalan melintasi medan sulit menyediakan akses fisik. Sensor memberikan informasi. Kontrol otonom memberikan kemampuan pengulangan. Analisis berbasis AI dapat membantu menafsirkan data yang dikumpulkan. Perangkat lunak industri menghubungkan hasil tersebut dengan alur kerja yang lebih luas.
Masing-masing kemampuan ini berguna secara independen, namun kombinasinya menciptakan platform yang jauh lebih mumpuni. Semakin erat integrasinya, semakin banyak aplikasi yang dapat didukung tanpa harus mendesain ulang keseluruhan sistem untuk setiap tugas baru.
Prinsip menghadap masa depanArah robotika industri berkaki empat adalah menuju sistem berorientasi tugas yang menggabungkan mobilitas, persepsi, operasi otonom, peralatan modular, dan kecerdasan data dalam satu platform terkoordinasi.
Pertanyaan yang Sering Diajukan
Apa itu robot industri berkaki empat?
Ini adalah platform robot seluler berkaki empat yang dirancang untuk tugas-tugas profesional seperti inspeksi, pemantauan, pengumpulan data, dan pengoperasian di lingkungan di mana robot beroda konvensional mungkin mengalami kesulitan dalam bernavigasi.
Mengapa robot berkaki empat cocok untuk medan yang tidak rata?
Empat kaki yang dikontrol secara individual memberikan lebih banyak pilihan untuk penempatan kaki dan postur tubuh. Hal ini dapat membantu platform melewati tangga, lereng, celah, permukaan lepas, dan perubahan medan lainnya sesuai kemampuan pengoperasian yang ditentukan.
Bisakah robot berkaki empat beroperasi secara mandiri?
Ya. Tergantung pada arsitektur sistem, fungsi otonom dapat mencakup persepsi lingkungan, penentuan posisi, perencanaan rute, penghindaran rintangan, pelaksanaan tugas, dan pengumpulan data. Tingkat otonomi yang sesuai bergantung pada aplikasi dan lingkungan.
Sensor apa yang dapat dipasang pada platform berkaki empat?
Peralatan yang memungkinkan mencakup kamera cahaya tampak, sistem pencitraan termal, sensor kedalaman atau jangkauan, perangkat pemantauan lingkungan, sistem pencahayaan, modul komunikasi, dan peralatan khusus tugas lainnya. Konfigurasi pastinya bergantung pada platform dan aplikasi.
Bisakah robot berkaki empat digunakan untuk inspeksi industri?
Ya. Ini dapat mendukung inspeksi rutin fasilitas industri, peralatan, infrastruktur, terowongan, bengkel, dan area lainnya dengan mengikuti rute yang ditentukan dan mengumpulkan data sensor visual, termal, atau lainnya.
Bisakah pencitraan termal diintegrasikan dengan robot?
Ya. Pencitraan termal dapat digunakan bersama kamera konvensional ketika perbedaan suhu relevan dengan tugas inspeksi. Sensor, posisi pemasangan, kebutuhan daya, dan antarmuka data harus dievaluasi sebagai bagian dari sistem yang lengkap.
Bisakah peralatan tambahan ditambahkan ke robot?
Banyak platform profesional yang dapat mendukung peralatan modular, asalkan komponen tambahan tetap berada dalam batas mekanik, listrik, berat, dan antarmuka yang ditentukan. Tanda kurung khusus atau komponen integrasi lainnya mungkin diperlukan untuk konfigurasi khusus.
Apa yang harus dipertimbangkan sebelum memilih platform?
Faktor-faktor penting mencakup persyaratan medan, tangga dan lereng, lingkungan pengoperasian, berat muatan, persyaratan sensor, kebutuhan daya, fungsi otonom, alur kerja data, akses pemeliharaan, dan kondisi komunikasi.
Bisakah platform yang sama mendukung aplikasi yang berbeda?
Ya. Desain modular memungkinkan berbagai sensor dan peralatan dipasang untuk inspeksi, pemantauan, pengukuran lingkungan, atau tugas industri tertentu lainnya. Konfigurasi yang tersedia bergantung pada arsitektur robot dan kebutuhan peralatan.
Bagaimana data inspeksi dapat digunakan setelah patroli robot?
Gambar yang dikumpulkan dan pembacaan sensor dapat dikaitkan dengan lokasi dan titik inspeksi, kemudian ditinjau untuk kondisi yang telah ditentukan sebelumnya. Catatan sejarah juga dapat mendukung perbandingan antar siklus inspeksi dan membantu mengatur pekerjaan tindak lanjut.
Apakah pengoperasian otonom menghilangkan kebutuhan akan operator?
Belum tentu. Otomatisasi dapat mengurangi kontrol manual yang berkelanjutan, namun operator mungkin masih diperlukan untuk pengawasan, penanganan pengecualian, pemeliharaan, temuan yang tidak biasa, dan tugas di luar kemampuan pengoperasian robot yang ditentukan.
Di lingkungan apa robot berkaki empat industri dapat digunakan?
Aplikasi potensial mencakup pabrik, bengkel, terowongan, fasilitas industri, lokasi infrastruktur, area luar ruangan yang tidak rata, dan lokasi lain yang memerlukan inspeksi seluler atau pengumpulan data. Kesesuaian sebenarnya bergantung pada kondisi lingkungan dan spesifikasi platform.
Diskusikan Proyek Robotika Berkaki Empat
Bagikan kondisi medan, tugas inspeksi, persyaratan peralatan, berat muatan, lingkungan pengoperasian, atau fungsi otonom yang diperlukan untuk aplikasi Anda.
hubungi kami untuk mendiskusikan kebutuhan proyek Anda